
姿态覆盖
覆盖对象旋转、遮挡、堆叠和背景变化。
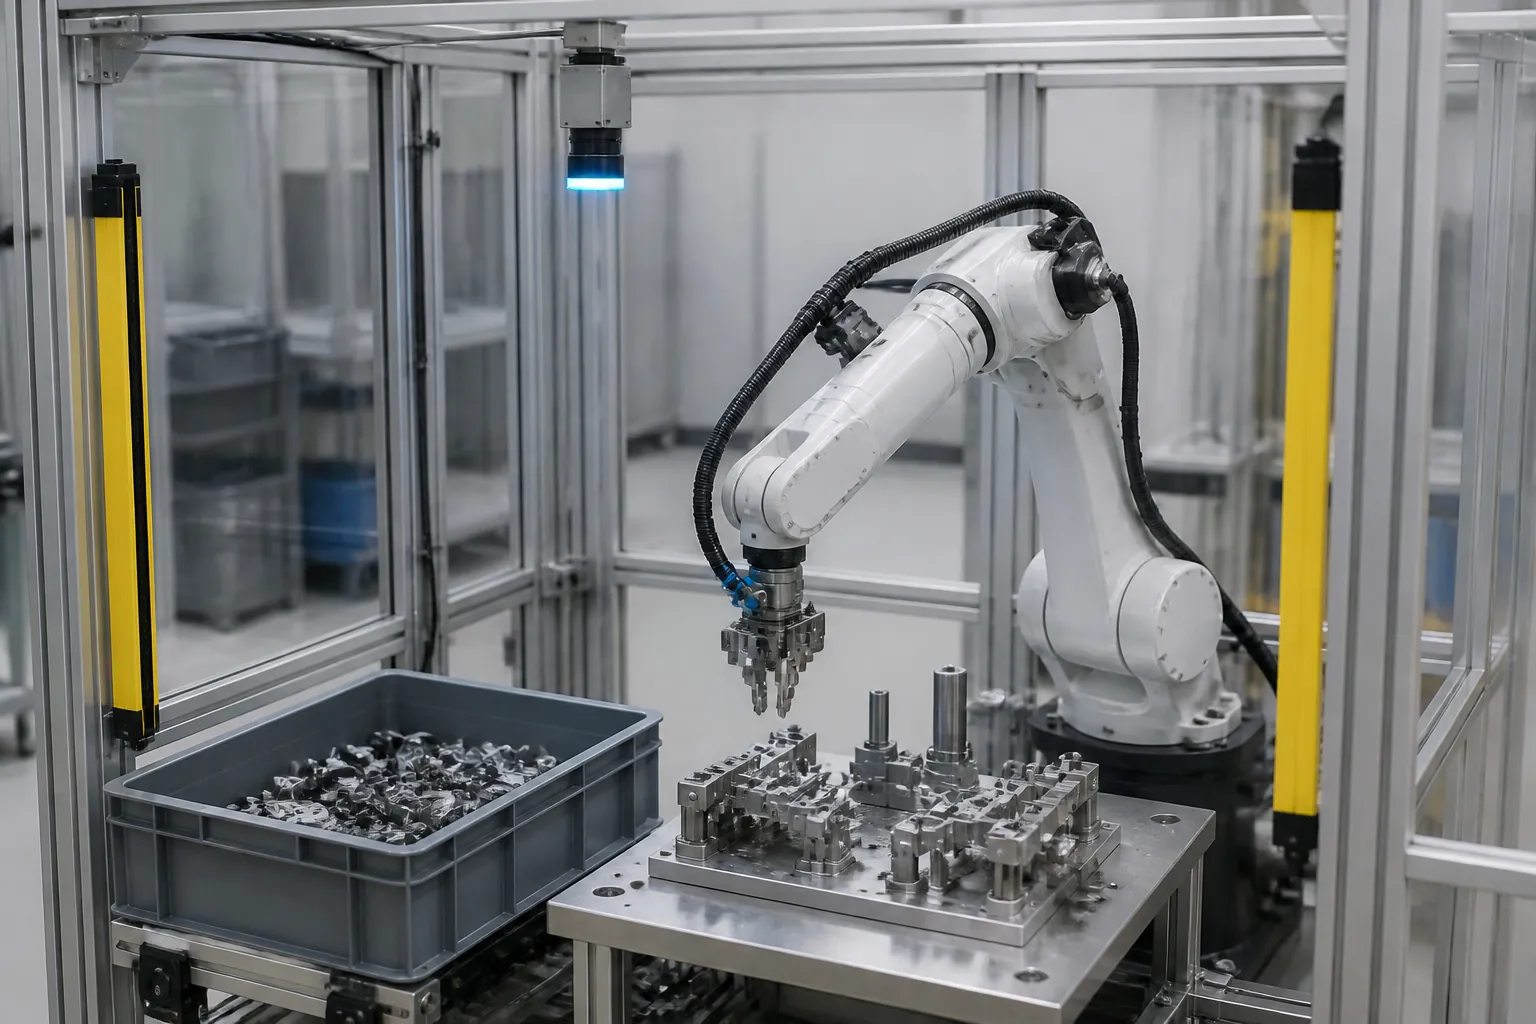
现场与对象
围绕随机姿态、复杂背景与柔性任务,把视觉定位、边缘实时计算和机器人控制连接成可验证闭环。
定义项目边界现场 / 系统 / 运行
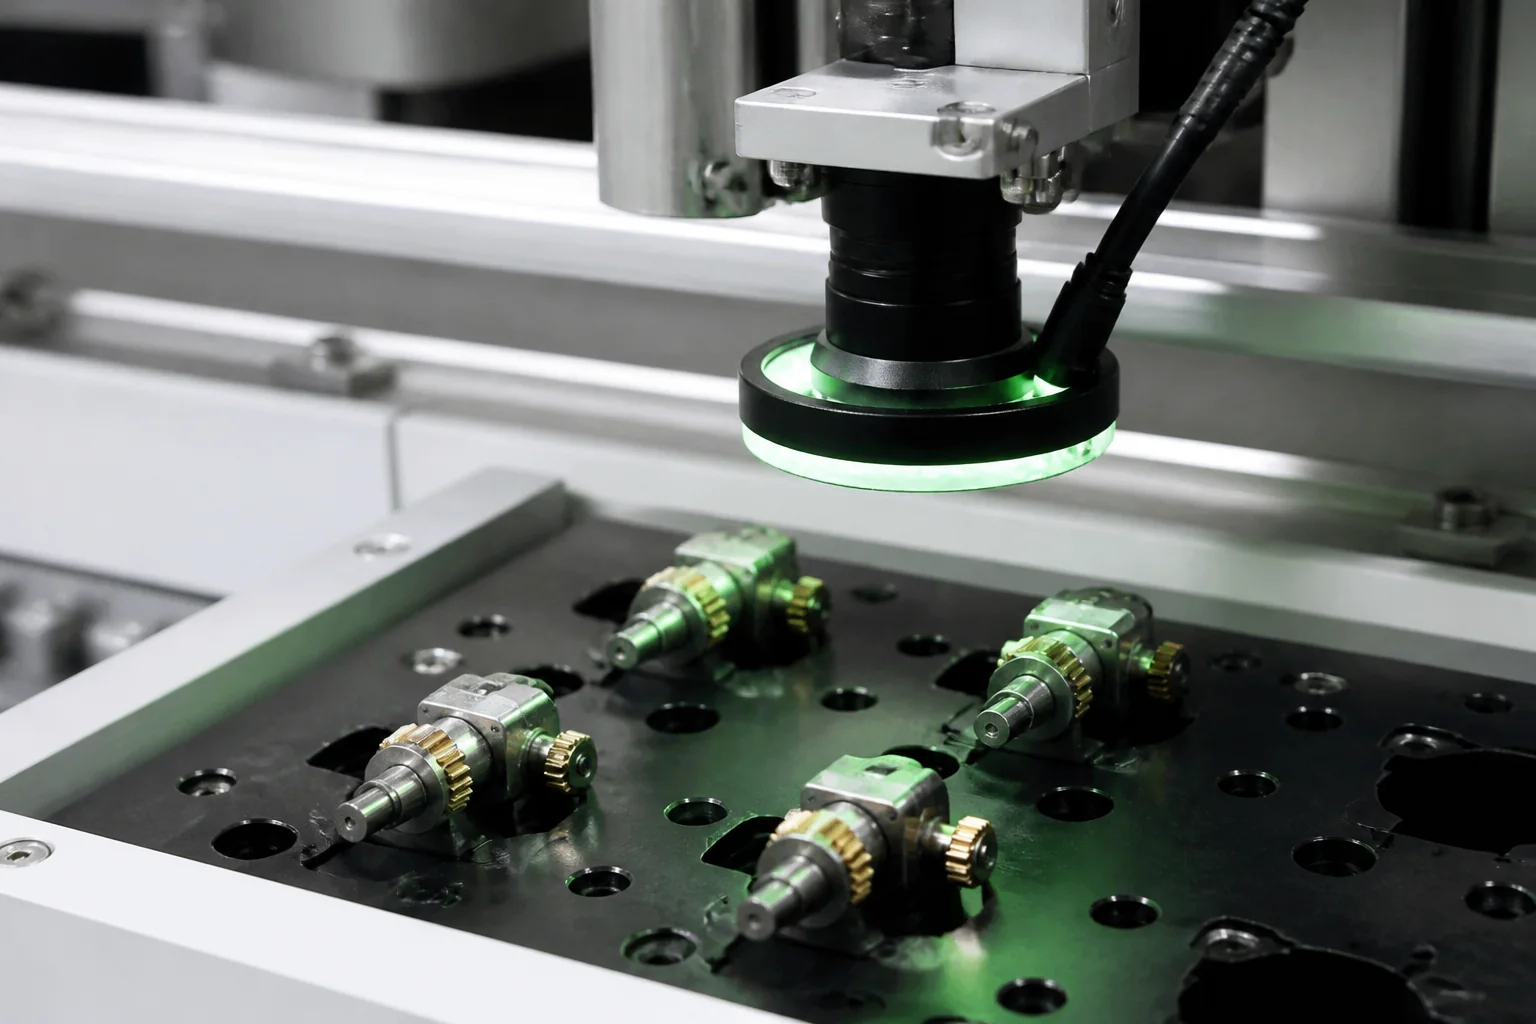
视觉模型输出机器人可使用的位置与姿态信息。
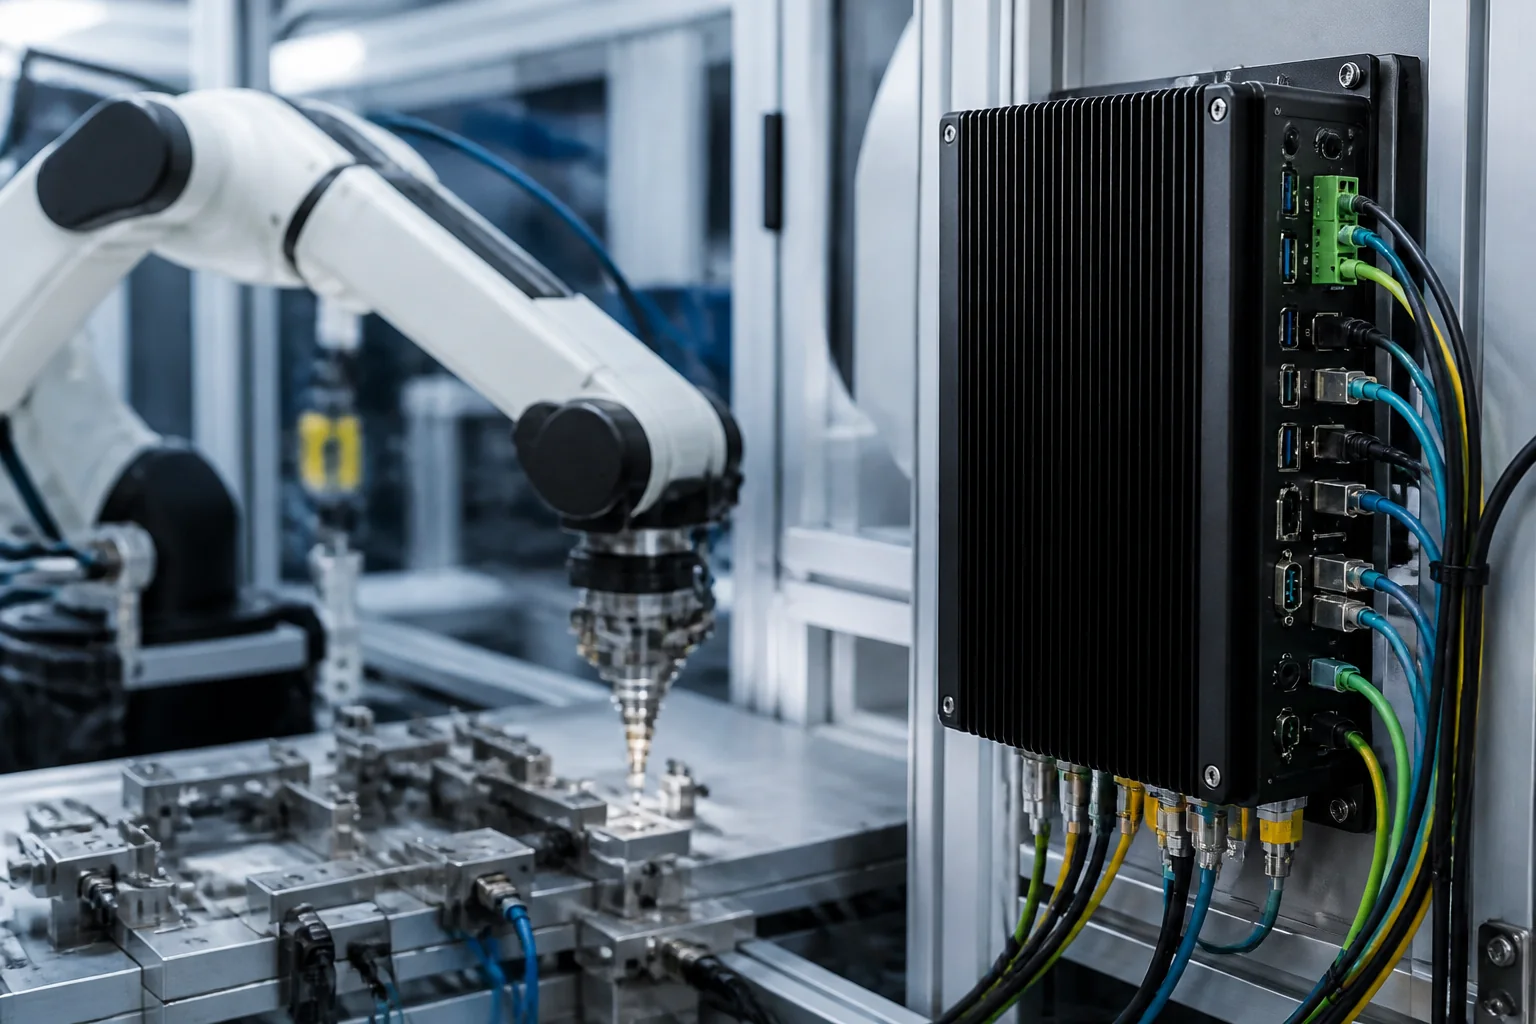
边缘计算连接相机、机器人和现场控制。
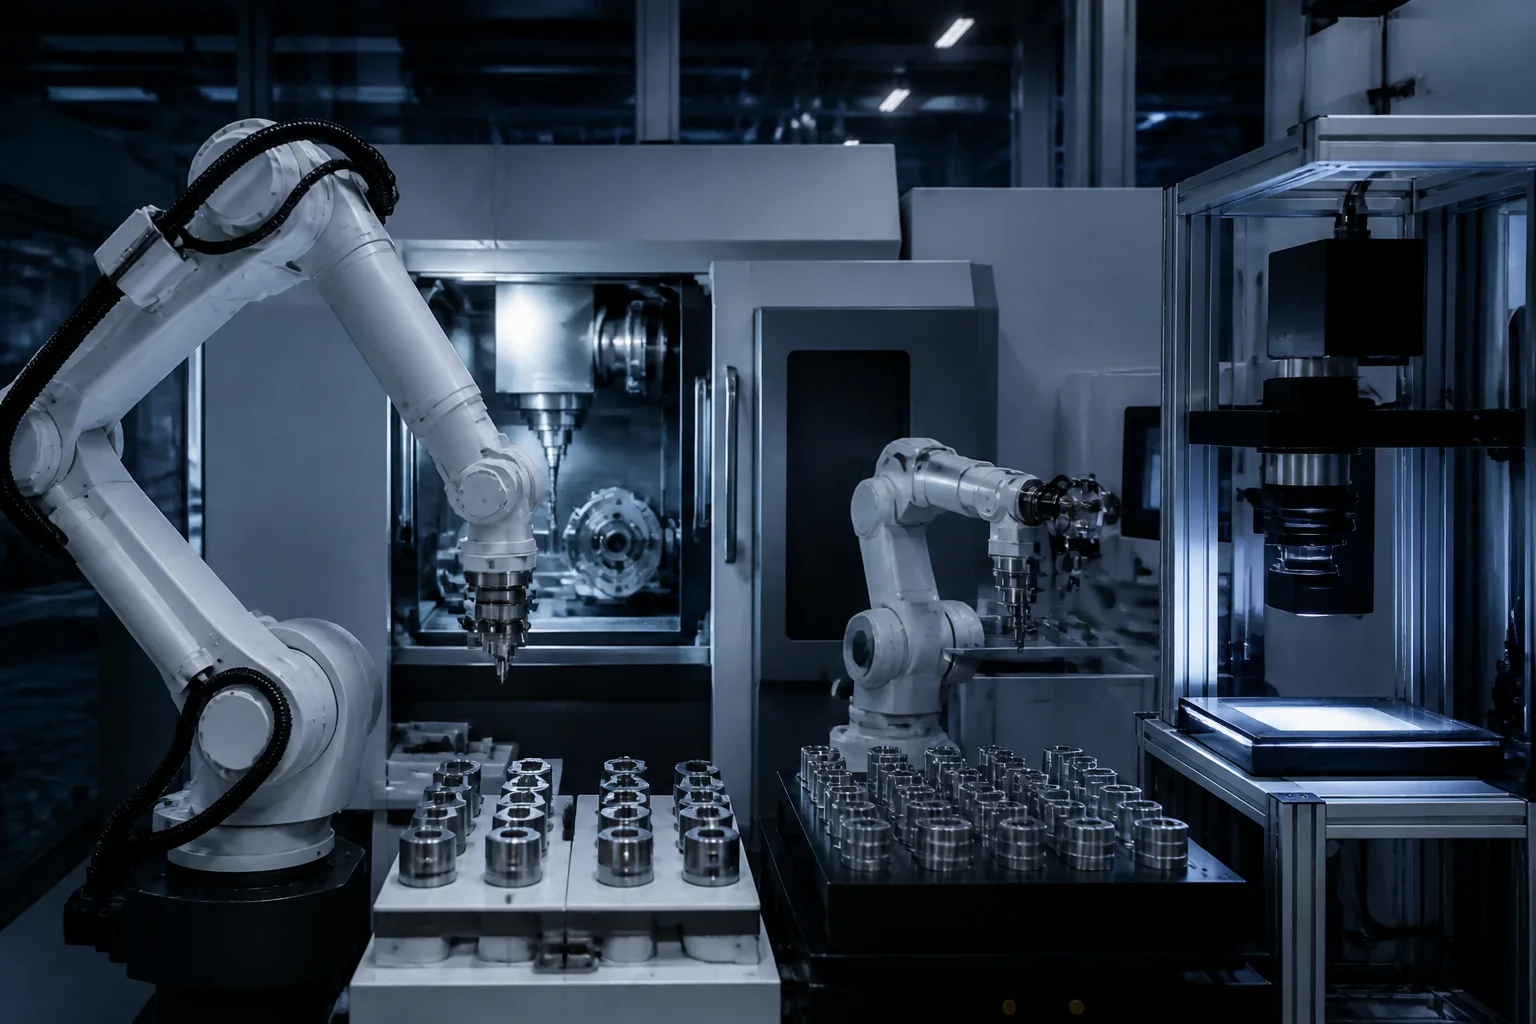
工作单元需要同时考虑对象变化、夹具和安全边界。
工程路径
明确对象、姿态、抓取点和机器人坐标关系。
选择视角、光学、标定与目标识别方法。
在边缘侧输出位姿或任务结果。
确认识别、规划、动作和结果反馈。
系统接口
协议、硬件形态和数据字段需在现场与周边系统复核后确认。
验证边界
以下内容是工程复核维度,不是公开性能承诺,也不是已完成客户案例结果。
覆盖对象旋转、遮挡、堆叠和背景变化。
复核相机、工装和机器人坐标转换。
验证识别输出、动作执行和结果反馈之间的关系。


