
货物变化
覆盖尺寸、材质、姿态、遮挡和标识变化。
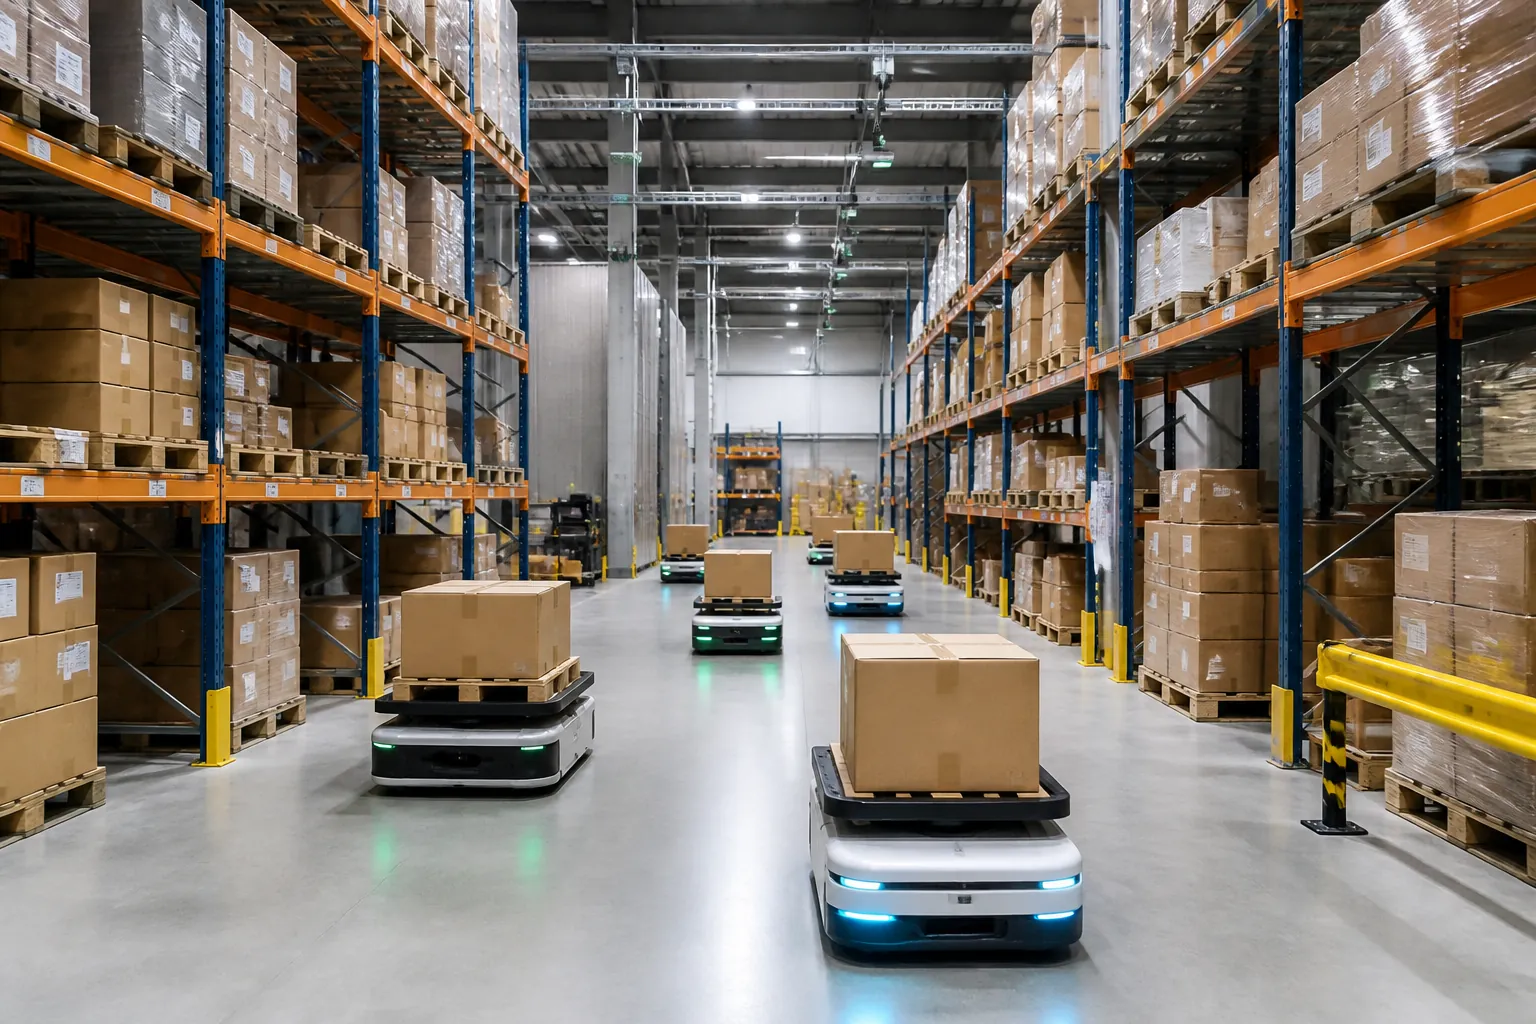
现场与对象
把货物特征、位置、任务与移动设备连接起来,让识别结果进入分拣、搬运和调度链路。
定义项目边界现场 / 系统 / 运行

视觉任务围绕真实包装、姿态和遮挡条件建立。
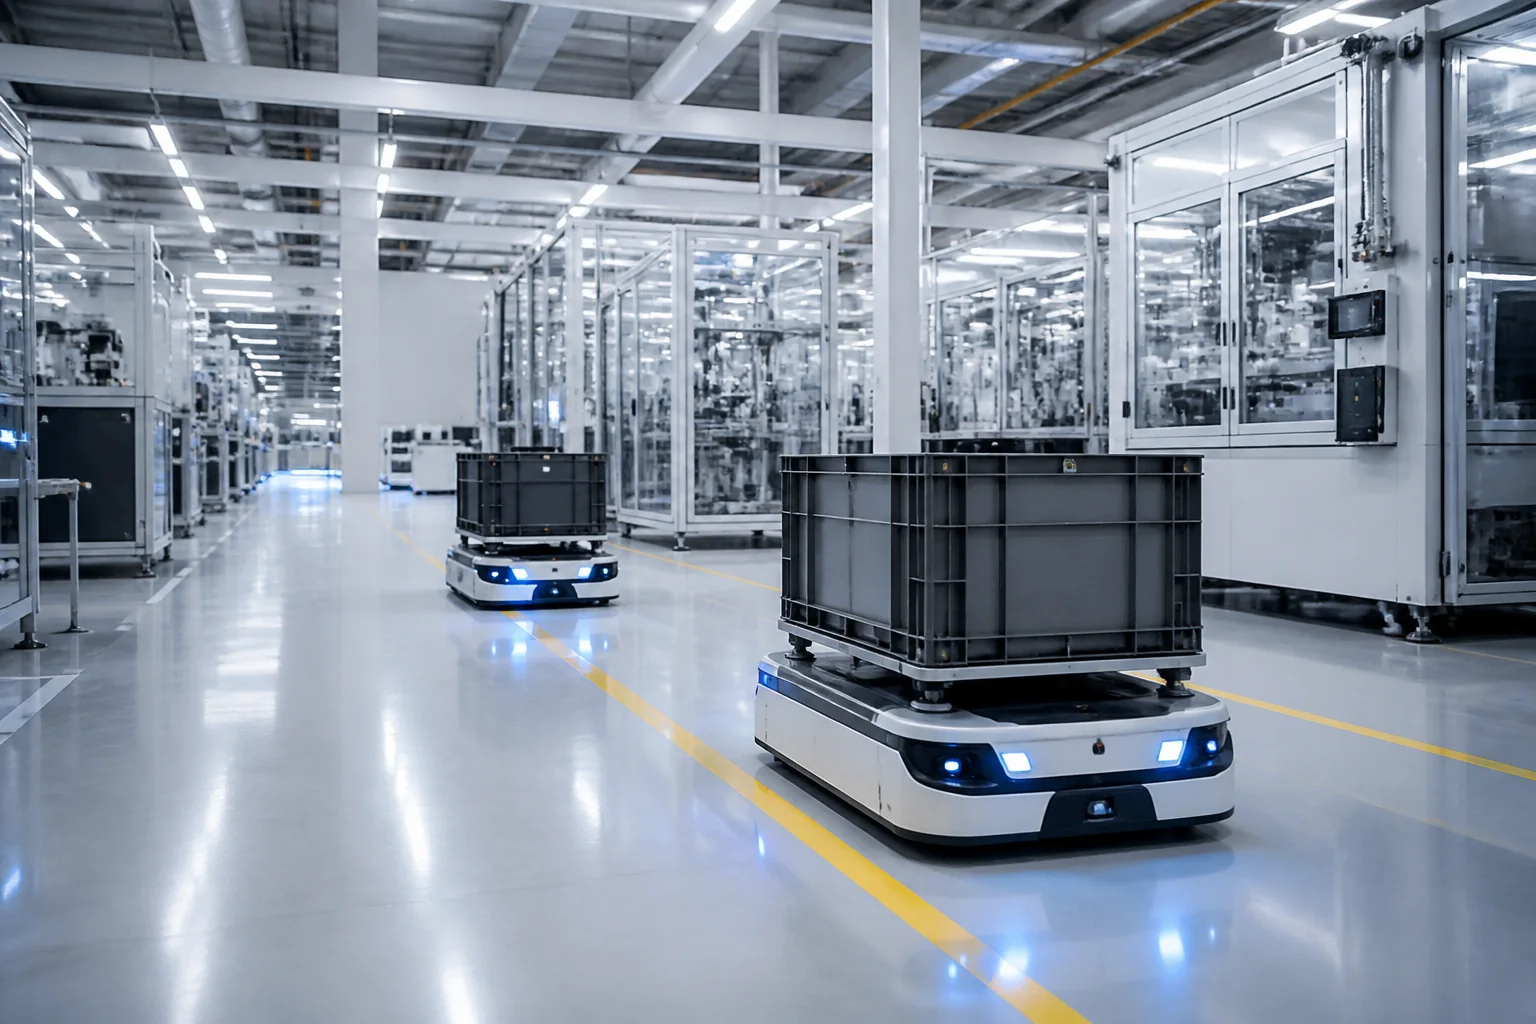
感知结果与路径、区域和任务状态保持一致。
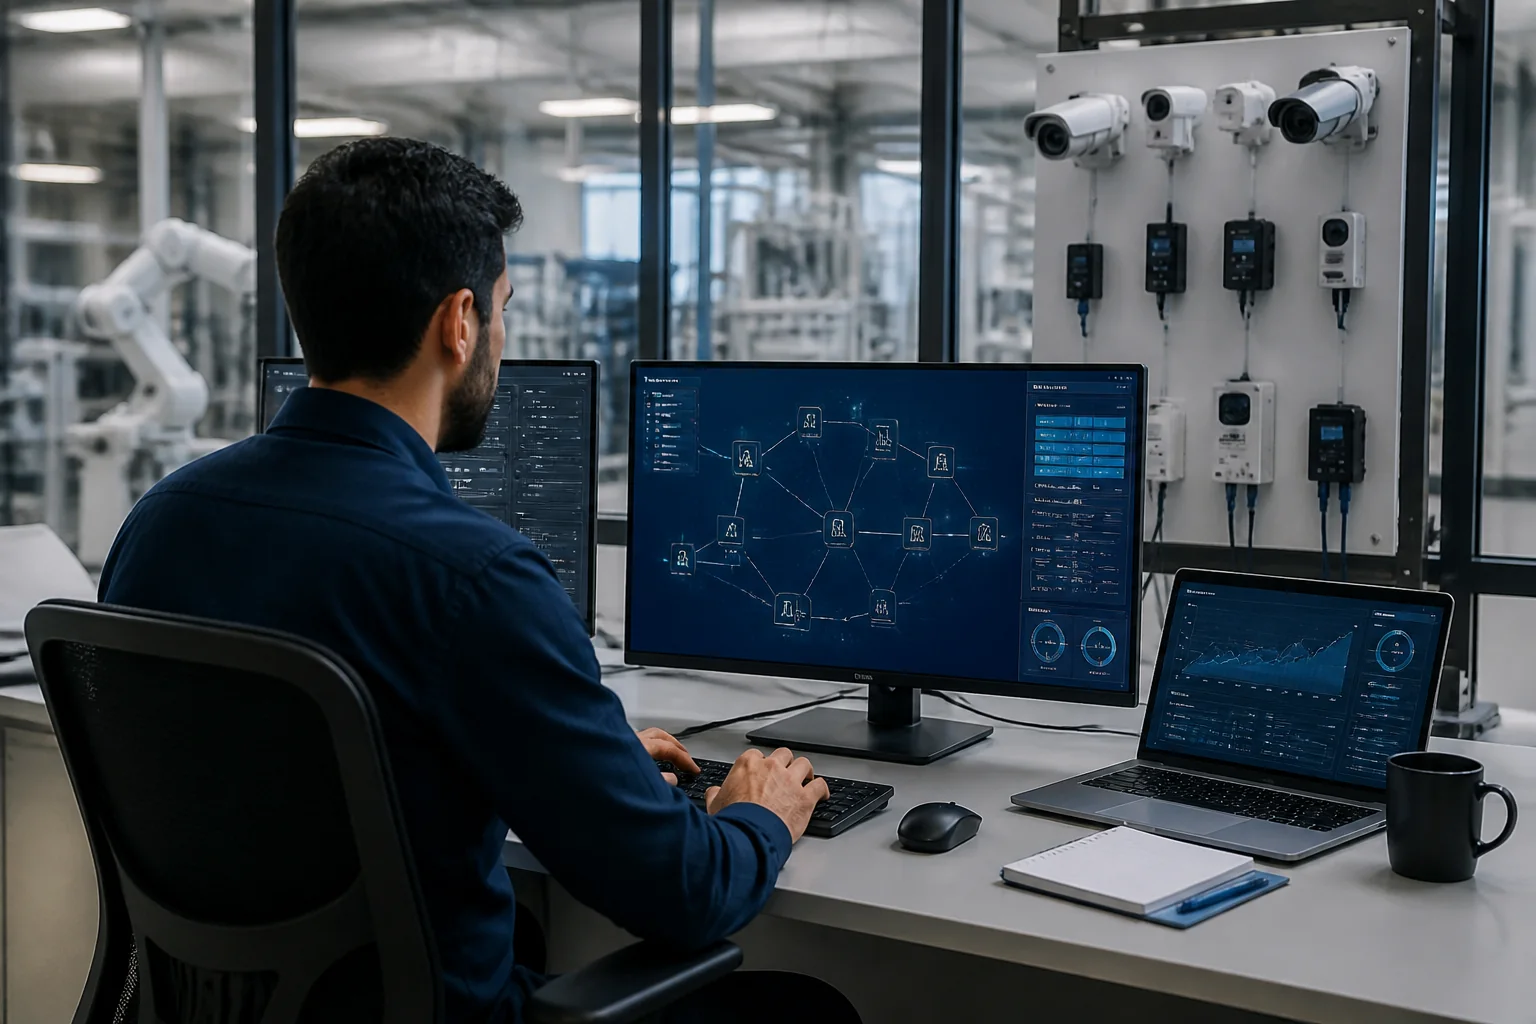
平台汇聚连接状态、任务事件与异常记录。
工程路径
确认外观、条码、字符或类别任务边界。
把目标位置与设备坐标、货位或作业区关联。
在现场完成识别、规则判断和设备接口输出。
同步设备状态、任务结果和异常信息。
系统接口
协议、硬件形态和数据字段需在现场与周边系统复核后确认。
验证边界
以下内容是工程复核维度,不是公开性能承诺,也不是已完成客户案例结果。
覆盖尺寸、材质、姿态、遮挡和标识变化。
验证移动设备、人员与区域变化下的响应。
复核识别、设备动作和平台状态是否对应。


